인버터 PID 제어는 펌프 압력을 어떻게 일정하게 유지할까?
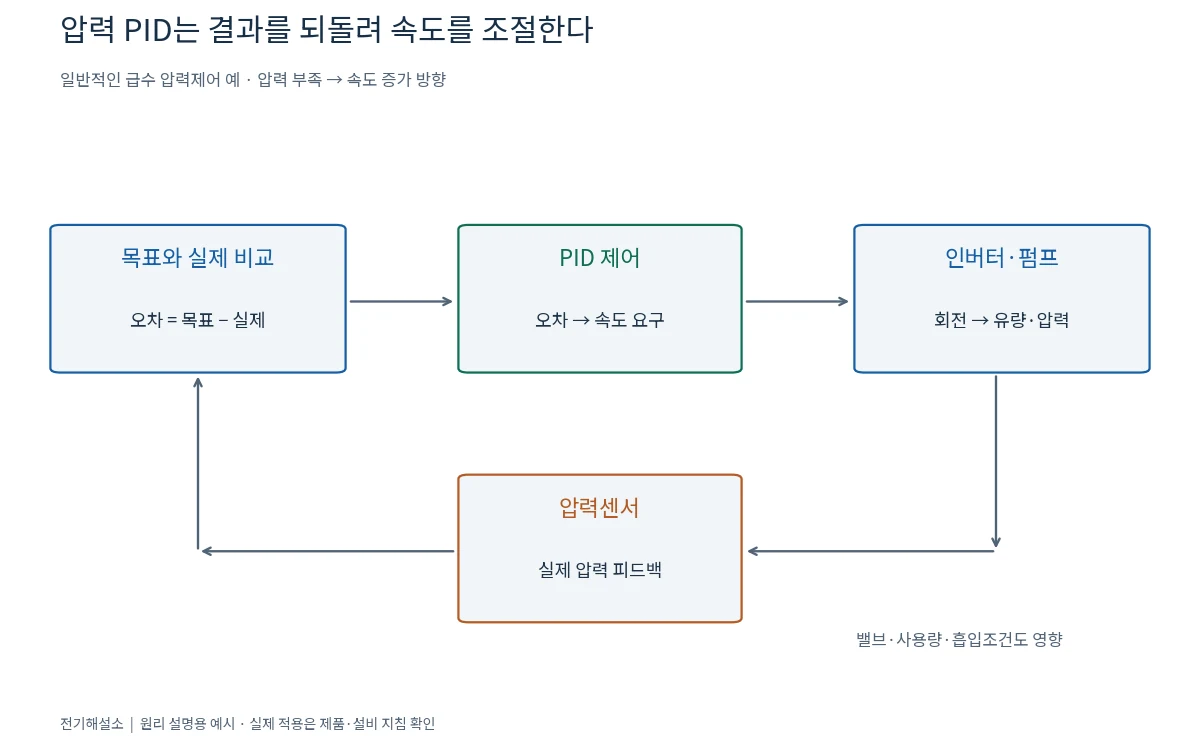
여러 곳에서 물을 쓰는 급수 설비는 사용량이 계속 달라진다. 펌프를 같은 속도로 돌리기만 하면 배관 압력도 달라지기 쉽다. 인버터의 PID 제어는 압력센서가 알려 주는 실제값과 목표값을 비교하고, 그 차이에 따라 펌프 속도를 조절한다.
그런데 압력이 흔들린다고 PID 값을 바로 바꾸면 센서 범위 오류나 배관 문제를 제어기로 덮게 될 수 있다. 이 글은 일반적인 가변속 원심펌프의 압력제어를 예로 들어, 제어 원리와 현장 점검 순서를 연결한다.
피드백은 목표와 결과 사이의 차이를 되돌린다
오차를 e(t) = 목표압력 − 실제압력으로 정의하자. 일반적인 급수 압력제어에서는 실제압력이 낮아지면 펌프 속도를 올리는 방향으로 제어한다. 반대로 압력이 높아지면 속도를 낮춘다. 센서나 동작 방향 설정이 반대이면 오차를 줄이려는 동작이 오히려 오차를 키울 수 있다.
이 과정에서 압력센서는 결과를 측정하고 인버터는 모터를 통해 유량·압력을 변화시킨다. 엔코더 벡터제어의 속도 피드백과 비교하면 차이가 분명하다. 압력 PID는 공정의 압력을 맞추는 바깥쪽 제어이고, 모터 속도제어는 그 요구에 맞게 회전을 만드는 역할이다.
펌프 압력은 속도뿐 아니라 밸브 개도, 사용량, 배관 저항, 흡입 상태의 영향을 받는다. 따라서 40Hz에서 특정 압력이 나왔다는 기록 하나를 모든 운전조건에 적용할 수 없다.
P·I·D를 하나의 식으로 읽어 본다
병렬형 PID의 기본식은 u(t) = Kp·e(t) + Ki·∫e(t)dt + Kd·de(t)/dt다. u는 제어 출력이며 이 글에서는 속도 또는 주파수 요구에 해당한다. 실제 장치는 바이어스, 출력 제한, 필터와 별도 계산 방식을 함께 사용한다.
비례 P는 지금의 오차에 반응한다. 적분 I는 오차가 얼마나 오래 남았는지를 누적한다. 미분 D는 오차의 변화 속도에 반응한다. 실제 구현에서는 목표값이 갑자기 바뀔 때의 충격을 줄이려고 미분을 측정값에 적용하거나 필터를 거치기도 한다.
예를 들어 오차가 전체 압력범위의 10%이고, 단순 예시의 비례이득이 2라면 비례항은 출력범위 기준 20%에 해당한다. 이것은 무조건 20Hz라는 뜻이 아니다. 제어 출력의 단위와 환산범위를 확인해야 한다.
제조사가 적분시간 Ti로 설정하게 하는 형식에서는 같은 Kp일 때 Ti가 짧을수록 적분작용이 강해지는 경우가 일반적이다. Ki를 직접 넣는 형식과 숫자의 방향이 다를 수 있다. 다른 모델의 설정값을 그대로 복사하면 안 되는 이유다.
비례만으로 남는 오차와 적분의 역할
일정한 공급량을 유지하려면 어느 정도의 속도 요구가 계속 필요하다. 단순 비례제어에서는 그 출력을 만들기 위한 오차가 남을 수 있다. 적분항은 작은 오차가 지속될 때 출력을 조금씩 조정해 정상상태 오차를 줄이는 역할을 한다.
그러나 출력이 이미 최대인데 압력이 부족하면 더 높일 속도 여유가 없다. 이때 적분값만 계속 커지는 현상을 적분 누적이라고 한다. 출력 제한에 맞춰 적분을 억제하는 기능이 필요하며, 포화 상태가 풀렸을 때 과도한 응답을 줄이는 데 도움이 된다.
압력 부족의 원인이 펌프 용량, 누수, 흡입 불량, 열린 밸브라면 적분을 강하게 해도 해결되지 않는다. 인버터 전류제한이 작동해 속도가 올라가지 않는 경우도 제어기 설정과 분리해서 봐야 한다.
헌팅은 무조건 비례이득이 큰 탓일까?
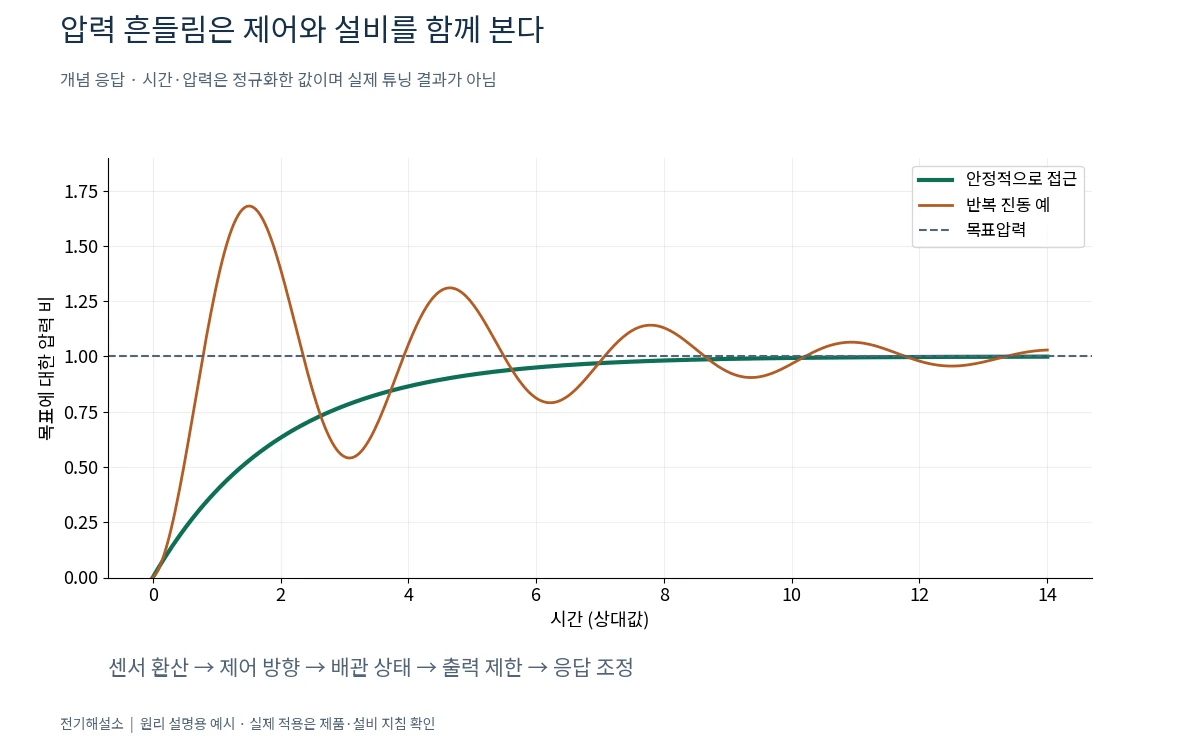
목표 주변에서 압력과 속도가 반복적으로 오르내리는 현상을 헌팅이라고 부른다. 제어이득이 크거나 적분이 빠른 경우뿐 아니라 센서 지연, 강한 입력 필터, 가감속 제한, 배관의 압력 전달 지연도 영향을 줄 수 있다.
센서가 실제 압력을 늦게 전달하면 제어기는 이미 충분히 올린 속도를 계속 높일 수 있다. 반대로 출력이 느리게 바뀌는데 적분은 빠르게 누적돼도 진동적인 응답이 나타날 수 있다. 인버터 가속·감속 시간은 기계 보호뿐 아니라 압력 응답과도 연결된다.
미분을 추가하면 모든 헌팅이 사라지는 것도 아니다. 미분은 고주파 노이즈에 민감할 수 있어 일반 펌프 설비에서 PI만 사용하는 경우도 있다. 조정은 제조사의 시운전 지침에 따라 한 항목씩 실시하고 변화 추세를 남긴다.
현장 점검은 센서와 배관에서 시작한다
먼저 목표압력과 센서 측정범위, 표시 단위를 확인한다. 이어 센서값이 독립적인 압력 확인값과 합리적으로 맞는지, 센서 위치가 제어 목적에 적합한지 본다. 압력과 주파수, 유량 또는 사용량을 같은 시간축으로 기록하면 원인을 좁히기 쉽다.
다음으로 최대·최소 속도, 전류 제한, 밸브 상태, 흡입 조건과 누수를 확인한다. 정지·재기동이 반복된다면 저유량 휴면 기능의 시작·해제 조건과 지연시간도 구분한다. 휴면 기능은 PID 이득 조정과 별개의 운전 논리다.
압력시험과 설정 변경은 배관·펌프의 허용 범위 안에서 진행한다. 제어기가 정상이어도 기계적 과압 보호나 필요한 독립 보호를 대신하는 것은 아니다. 목표압력을 올려 증상을 가리는 방식으로 접근하지 않는다.
센서 환산 오류를 PID 불량과 구분하는 예
설명용으로 0~1.0MPa 압력센서가 4~20mA를 내보낸다고 하자. 12mA는 (12−4)/16×1.0=0.50MPa이고, 목표가 0.60MPa이면 오차는 0.10MPa다. 그런데 수신 측에 센서 상한을 2.0MPa로 잘못 넣으면 같은 12mA를 1.0MPa로 해석한다. 제어기는 압력이 높다고 판단해 속도를 내릴 수 있다. 이득 조정으로 고칠 문제가 아니다.
반대로 압력 표시가 정확한데 주파수 요구만 최댓값에 머물면 센서 환산보다 공급능력과 출력 제한을 본다. 아래 기록은 같은 목표압력에서 서로 다른 다음 조치를 구분하는 가상의 예다. 실제 판단에는 센서와 독립 압력계의 측정 위치·시간 차이를 고려한다.
| 관찰 | 다음 확인 | 성급하게 바꾸지 않을 것 |
|---|---|---|
| 압력계 0.50MPa, 인버터 표시 1.0MPa | 센서 범위·단위·입력 환산 | PID 이득 |
| 표시 압력 부족, 주파수 요구 최대, 실제 출력 낮음 | 전류제한과 가속 제한 | 최대주파수 |
| 압력 부족, 실제 출력도 최대, 전류 제한 없음 | 흡입·배관·유량과 펌프 능력 | 적분 강도 |
헌팅 기록에는 압력이 먼저 흔들리는지, 주파수 요구가 먼저 바뀌는지도 남긴다. 외부 사용량 변화가 먼저였다면 제어기의 반응을 보고, 요구가 변한 뒤 실제 출력이 늦게 따라온다면 제한과 지연을 확인한다. 신호들의 시간 순서는 원인을 좁히는 단서이며, 시간 순서만으로 인과관계를 확정할 수는 없다.
정리
PID는 압력 오차를 줄이기 위한 속도 조절 방법이다. P는 현재 오차, I는 누적 오차, D는 변화에 반응한다. 실제 점검에서는 센서 환산과 제어 방향, 배관 상태, 출력 제한을 먼저 확인하고 그다음 응답을 조정한다. 압력과 속도를 함께 기록하면 ‘설정 문제’라는 막연한 판단에서 벗어날 수 있다.


댓글 0
첫 댓글을 남겨보세요.