특정 속도에서만 모터가 떨리는 이유는? 공진과 점프 주파수
모터를 천천히 가속할 때 어느 속도 구간에서만 진동이 커지고 그 위에서는 다시 조용해지는 경우가 있다. 이때 인버터 주파수가 잘못됐다고 단정하기보다 회전체가 만드는 가진력과 기계 구조의 고유진동수가 만나는지 생각해 볼 필요가 있다.
인버터의 점프 주파수는 이런 구간에 오래 머물지 않도록 운전 지령을 제한하는 기능이다. 그러나 베어링이나 축정렬의 문제를 고치는 기능은 아니다. 어떤 진동을 피하는지 확인한 뒤 적용해야 의미가 있다.
공진은 작은 힘도 큰 진동으로 만들 수 있다
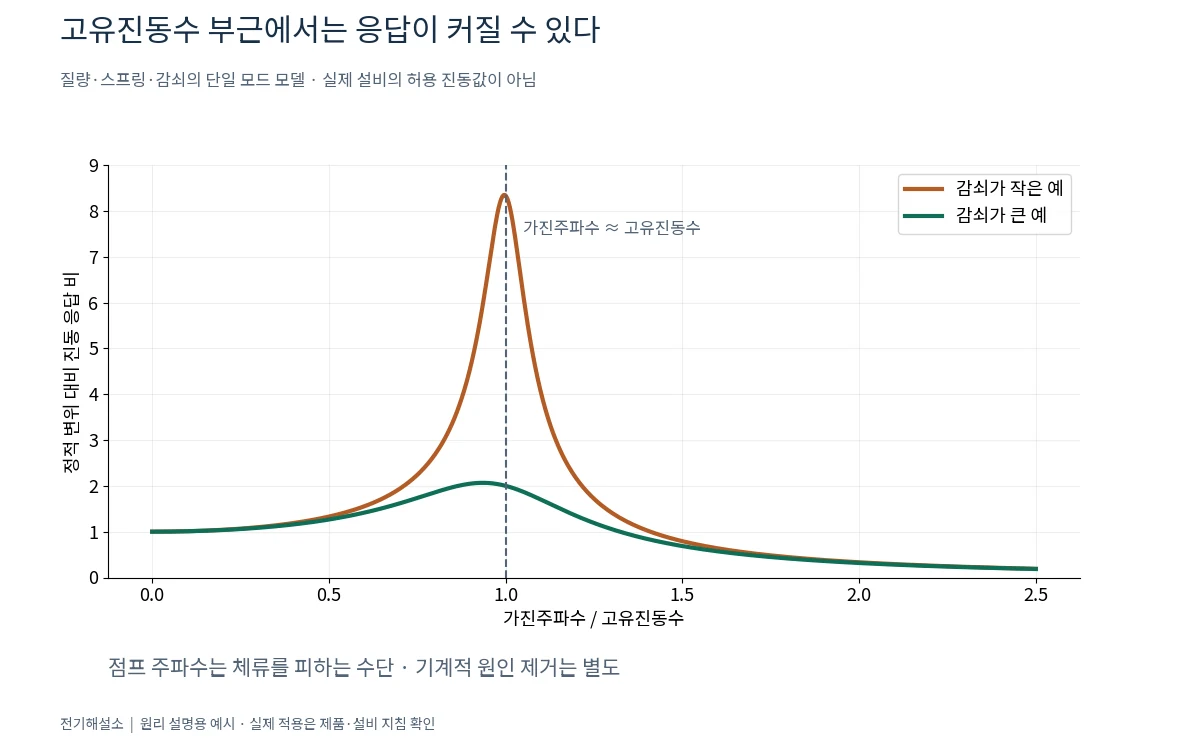
질량 m, 강성 k, 감쇠 c를 갖는 단순 모델은 m·x″ + c·x′ + k·x = F(t)로 나타낼 수 있다. x는 변위이고 F(t)는 시간에 따라 변하는 가진력이다. 감쇠가 없는 모델의 고유진동수는 fn = (1 / 2π)√(k / m)이다.
같은 질량에서 강성이 커지면 고유진동수는 높아지고, 같은 강성에서 질량이 커지면 낮아진다. 실제 모터·베이스·배관·부하는 여러 질량과 강성이 연결돼 있으므로 고유진동수도 하나로 끝나지 않는다. 위 식은 구조를 이해하기 위한 출발점이다.
주기적인 가진이 고유진동수 부근에 접근하면 응답이 커질 수 있고, 감쇠가 작을수록 피크가 두드러진다. 다만 특정 속도의 진동 증가만으로 공진이 확정되지는 않는다. 느슨한 체결, 불평형, 마찰, 전자기적 가진도 확인해야 한다.
출력주파수와 회전주파수는 같은 숫자가 아니다
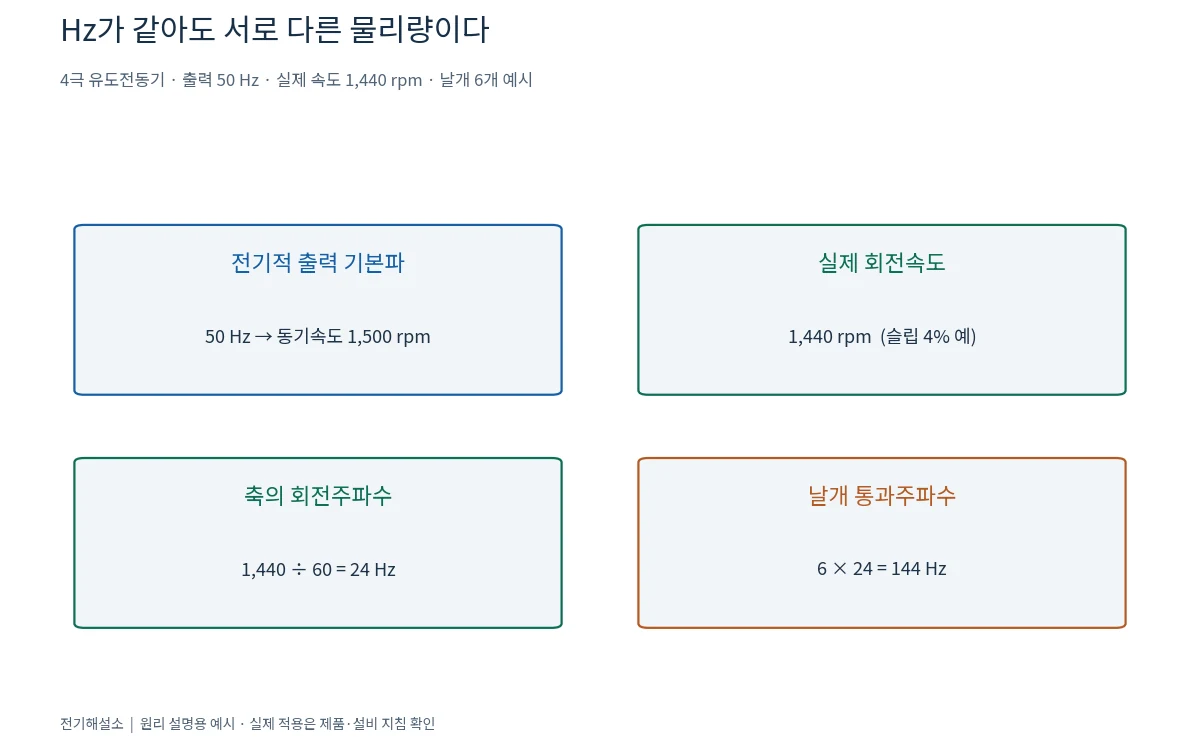
회전주파수 fr = n / 60이다. 회전속도 n이 1,440rpm이면 회전주파수는 24Hz다. 반면 4극 유도전동기를 출력 기본파 50Hz로 운전할 때 동기속도는 1,500rpm이다. 출력 50Hz와 축의 회전 24Hz는 다른 물리량이다.
한 바퀴에 한 번 나타나는 불평형 가진은 대체로 회전주파수와 연결된다. 날개가 6개인 회전체가 1,440rpm으로 돌면 날개 통과주파수의 산술값은 6 × 24 = 144Hz다. 이 계산만으로 실제 진동 원인을 확정하는 것은 아니지만 분석 주파수의 후보를 구분할 수 있다.
유도전동기의 슬립 때문에 부하가 달라지면 같은 출력주파수에서도 실제 회전속도는 달라진다. 감속기가 있으면 어느 축을 보고 있는지도 명시해야 한다. Hz라는 단위가 같다고 모든 주파수를 같은 값으로 비교하면 진단 방향이 어긋난다.
점프 주파수는 회전자가 순간이동하는 기능이 아니다
점프 주파수 또는 회피 주파수 기능은 지정한 범위에서 정상 운전 지령이 머무르지 않게 하는 기능이다. 제품에 따라 출력주파수 또는 속도 기준으로 설정하며, 구간 안의 지령을 경계값으로 처리하는 방식도 다르다.
가속·감속하는 동안 실제 회전자는 중간 속도를 통과한다. 관성과 토크의 제한이 있기 때문이다. 따라서 특정 구간을 회피하도록 설정해도 통과 중 진동이 절대 생기지 않는다고 보장할 수 없다. 위험한 공진이라면 기계 설계와 통과 조건에 대한 검토가 우선이다.
예를 들어 측정 결과 28~32Hz의 출력주파수 부근에서 진동이 증가했다고 해도 그 숫자를 다른 설비에 복사하면 안 된다. 모터 극수, 부하, 베이스 강성, 실제 회전속도와 운전 방향을 함께 기록해야 한다. 예시 범위는 권장 설정값이 아니다.
속도 회피 전에 기계적 원인을 확인한다
전동기 진동의 원인은 넓다. 베이스 볼트나 기초 상태, 커플링, 불평형, 베어링, 배관에서 전달되는 힘을 함께 본다. 모터와 부하의 축정렬 불량은 속도에 따라 다른 진동 양상으로 나타날 수 있으므로 단순 주파수 회피로 끝내기 어렵다.
진동을 기록할 때는 측정 위치·방향·센서 부착 조건과 함께 속도, 부하, 온도를 남긴다. 가속 때와 감속 때의 피크 위치가 같은지, 특정 공정 부하에서만 나타나는지도 유용하다. 심한 진동 상태를 반복해서 재현하는 시험은 피하고 설비 담당자의 허용 기준을 따른다.
팬 날개 부착물이나 지지대 체결 상태처럼 고칠 수 있는 원인이 확인되면 먼저 그 원인을 조치한다. 이후 허용된 시운전에서 진동 추세를 다시 확인하고 회피 구간이 여전히 필요한지 판단한다.
캐리어 주파수와 혼동하지 않는다
인버터 캐리어 주파수는 전력소자가 스위칭하는 빈도다. 점프 주파수는 모터 운전 속도에 해당하는 지령 구간을 다룬다. 캐리어 주파수를 바꿔 전자기적 소리가 달라질 수는 있지만 기계의 모든 공진이 해결되는 것은 아니다.
또한 운전 속도 구간을 피하면 공정에서 요구한 유량이나 속도를 정확히 만들기 어려울 수 있다. 회피 범위를 넓게 잡는 것 자체가 좋은 설정은 아니다. 필요한 운전점과 진동 허용 수준이 동시에 만족되는지 검토해야 한다.
진동 피크가 무엇을 따라 움직이는지 비교한다
회전속도가 바뀔 때 진동 주파수도 같은 비율로 움직이는 성분과, 구조의 특정 주파수 부근에 응답이 크게 나타나는 현상을 구분하면 점검 범위를 좁힐 수 있다. 이것은 진동 분석의 출발점이며 스펙트럼 피크 하나로 베어링 고장이나 공진을 확정하는 기준은 아니다.
| 비교할 특징 | 의심할 범위 | 함께 남길 기록 |
|---|---|---|
| 축속도에 비례해 1회전 성분이 이동 | 불평형 등 회전에 연동된 가진 | 회전수와 진동 스펙트럼 |
| 좁은 속도 구간에서 응답이 크게 증가 | 구조 공진과 가진의 결합 가능성 | 피크 양쪽의 속도·부하·방향 |
| 같은 속도에서 배관 조건에 따라 진동 변화 | 배관·유체·부하가 전달하는 힘 | 밸브·유량·흡입 상태 |
| 정비 후 피크 구간이 이동 | 강성·체결·질량 조건의 변화 | 기초와 부착물의 변경 이력 |
예를 들어 동일한 모터가 베이스 보강 후 다른 속도에서 떨린다면 예전의 점프 범위를 그대로 유지할 근거가 약해진다. 보강으로 강성과 경계조건이 바뀌어 고유진동수나 가진 전달 경로가 달라질 수 있기 때문이다. 모터 교체, 배관 지지대 변경, 팬 부착물 제거 후에도 운전 조건을 다시 확인한다.
회피 구간 검증에는 공정 요구도 포함한다. 펌프가 압력을 맞추려고 구간 안의 속도를 계속 요구하면 경계값 처리와 PID 제어가 서로 영향을 줄 수 있다. 압력·속도·진동을 동시에 기록하고, 회피 구간 밖에서 필요한 유량을 확보할 수 있는지 확인한다. 기계적 개선이 가능한 경우에는 주파수 회피만 확대하기보다 원인 개선과 비교한다.
정리
특정 속도에서만 진동이 커지는 현상은 공진을 의심할 단서지만 확정 진단은 아니다. 출력주파수, 실제 축속도, 진동 주파수를 구분하고 기계적 상태와 함께 비교한다. 점프 주파수는 확인된 문제 구간의 체류를 피하는 보완 수단이며, 고장 원인 제거와 운전 검증을 대신하지 않는다.


댓글 0
첫 댓글을 남겨보세요.